
 ↓
VIDEO
영상으로 보는 자라봇

AI 로 제작한 홍보 영상입니다.
PRODUCT
JARABOT
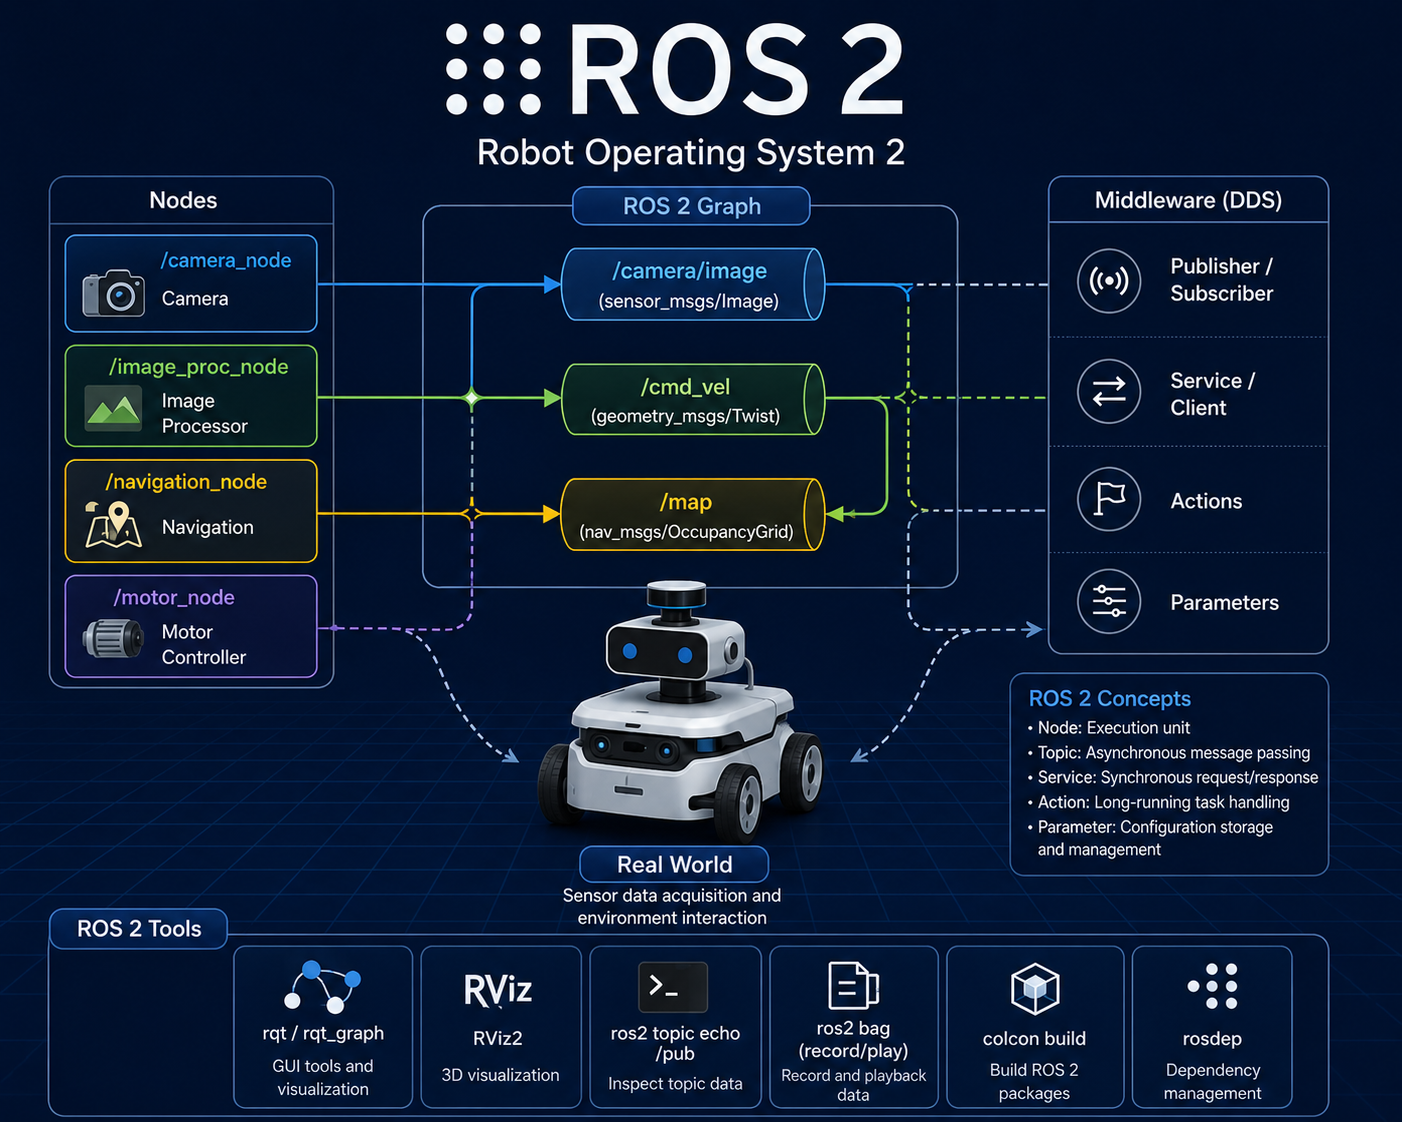
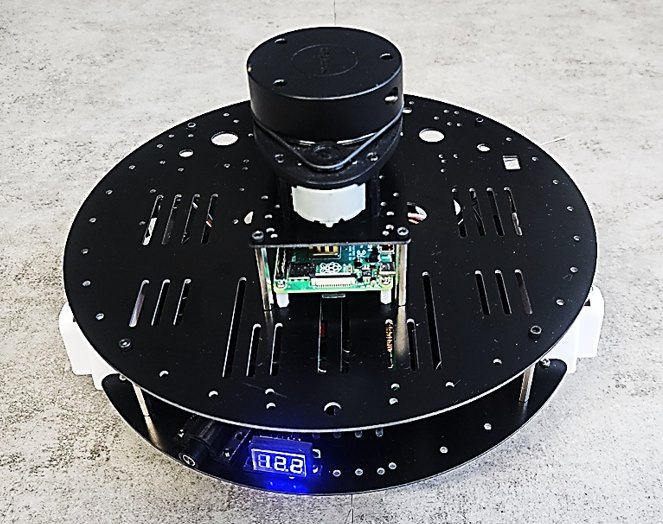
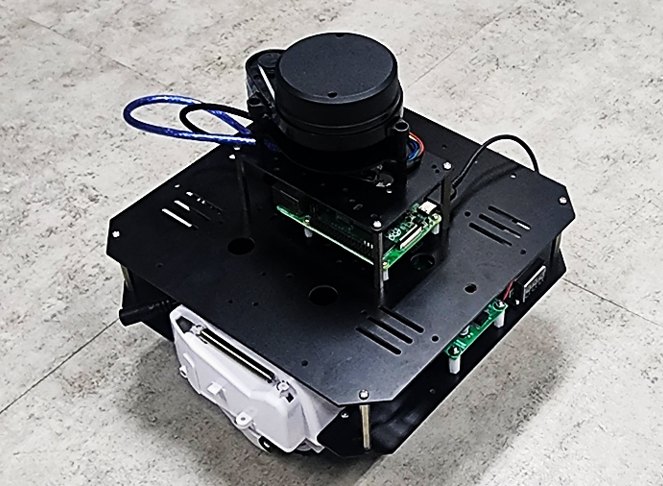
초보자가 ROS 2 를 배우기 가장 쉬운 구성으로 만들었습니다. 오돔휠과 라이다로 SLAM 과 Navigation 까지 직접 해봅니다. 원형과 사각형 두 가지이고, 센서와 제어부가 같아 같은 코드가 양쪽에서 그대로 돕니다.
SLAM
라이다로 교실 지도를
직접 그려봅니다
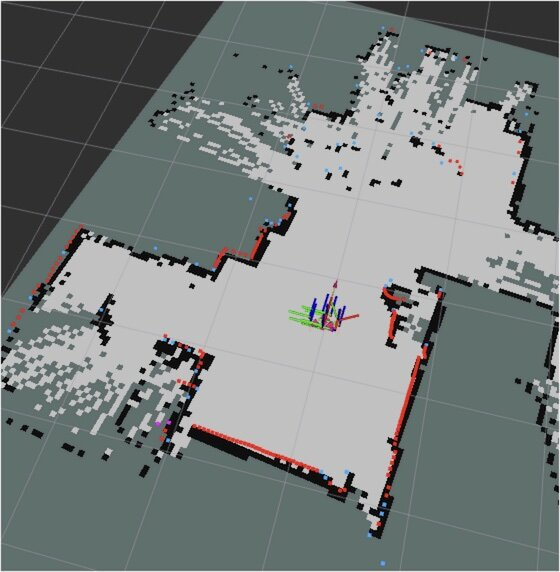
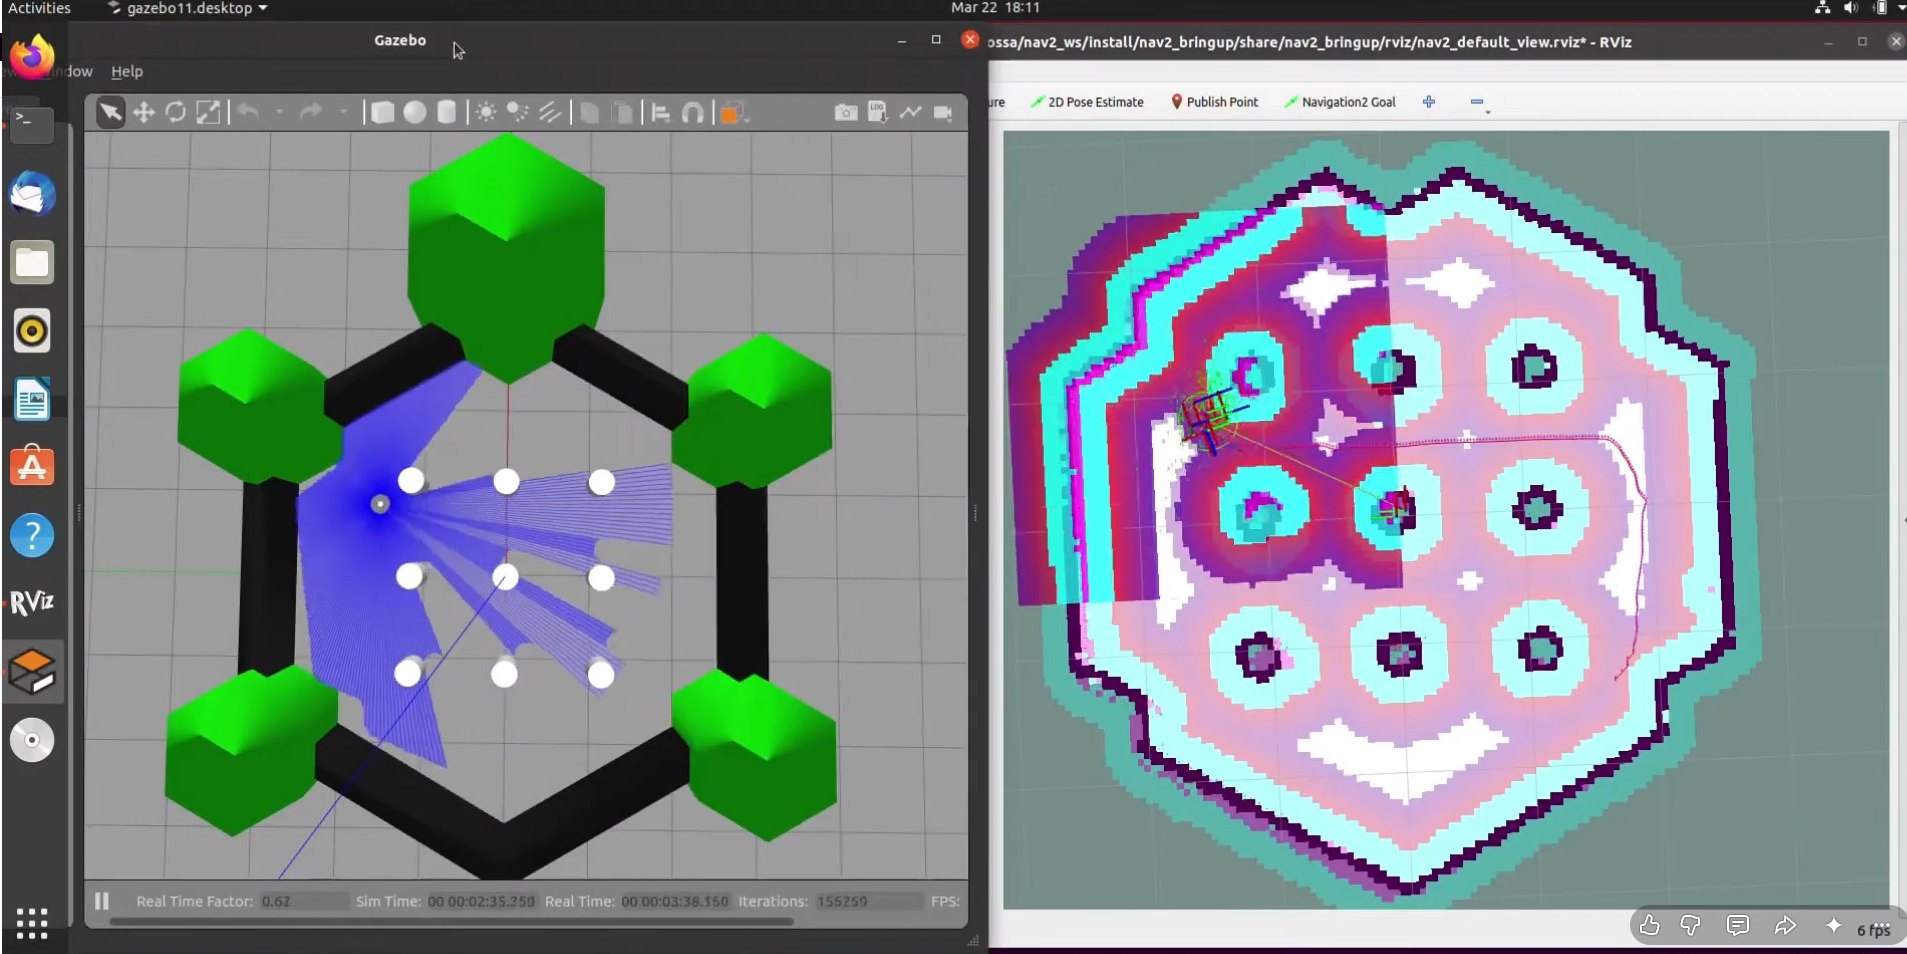
YDLIDAR X4 Pro 가 주변을 훑고, 오돔휠이 얼마나 움직였는지 셉니다. 둘을 맞춰가며 지도가 한 겹씩 채워지는 과정을 화면으로 봅니다.
교실을 한 바퀴 돌면 지도가 완성됩니다. 학생들이 가장 먼저 “된다”를 느끼는 지점입니다.
NAVIGATION
지도 위에 목표를 찍으면
스스로 찾아갑니다
만든 지도 위에서 목표점을 찍습니다. Nav2 가 경로를 계산하고, 가는 길에 장애물이 있으면 돌아갑니다.
경로가 왜 그렇게 그려졌는지, 파라미터를 바꾸면 어떻게 달라지는지까지 수업에서 다룹니다.
OPEN SOURCE
주요 노드를
오픈소스로 제공합니다
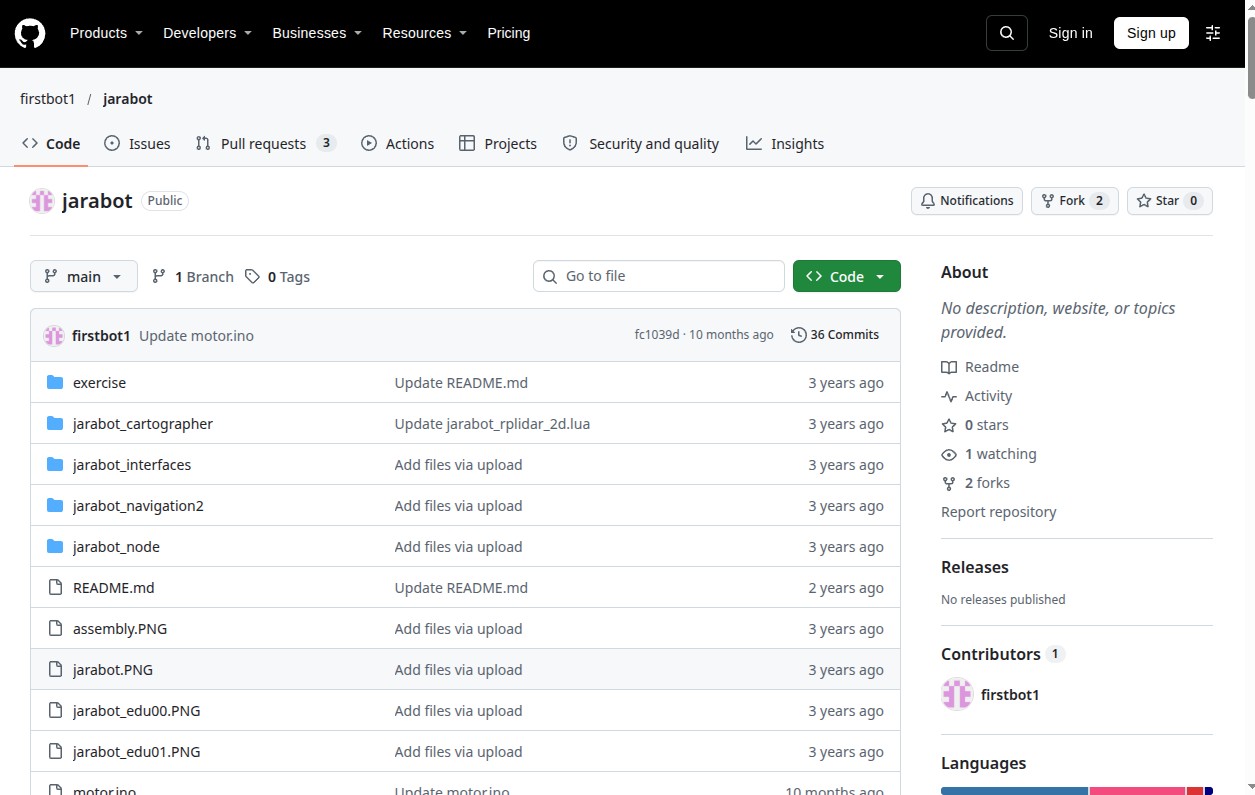
구동, 오도메트리, 센서 드라이버, SLAM · Navigation 설정까지 GitHub 에 공개되어 있습니다. 코드를 열어 어떻게 동작하는지 확인하고, 수업 목적에 맞게 고쳐 쓸 수 있습니다.
블랙박스가 없으니 문제가 생겼을 때 원인을 직접 찾을 수 있고, 졸업 과제나 연구로 이어가기도 수월합니다.
IN THE BOX
구성품
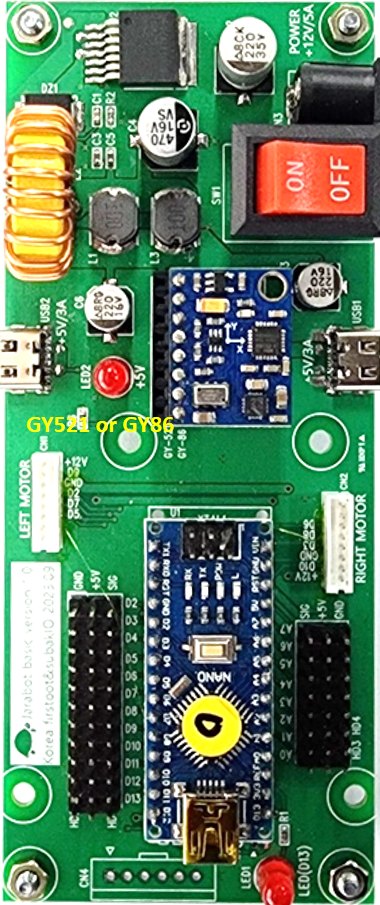
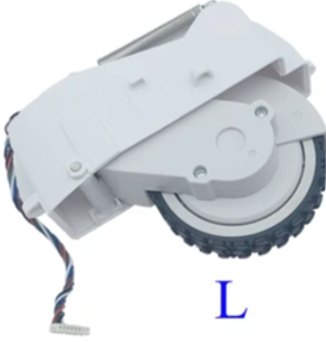
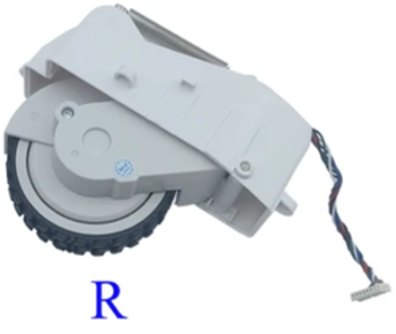
사양
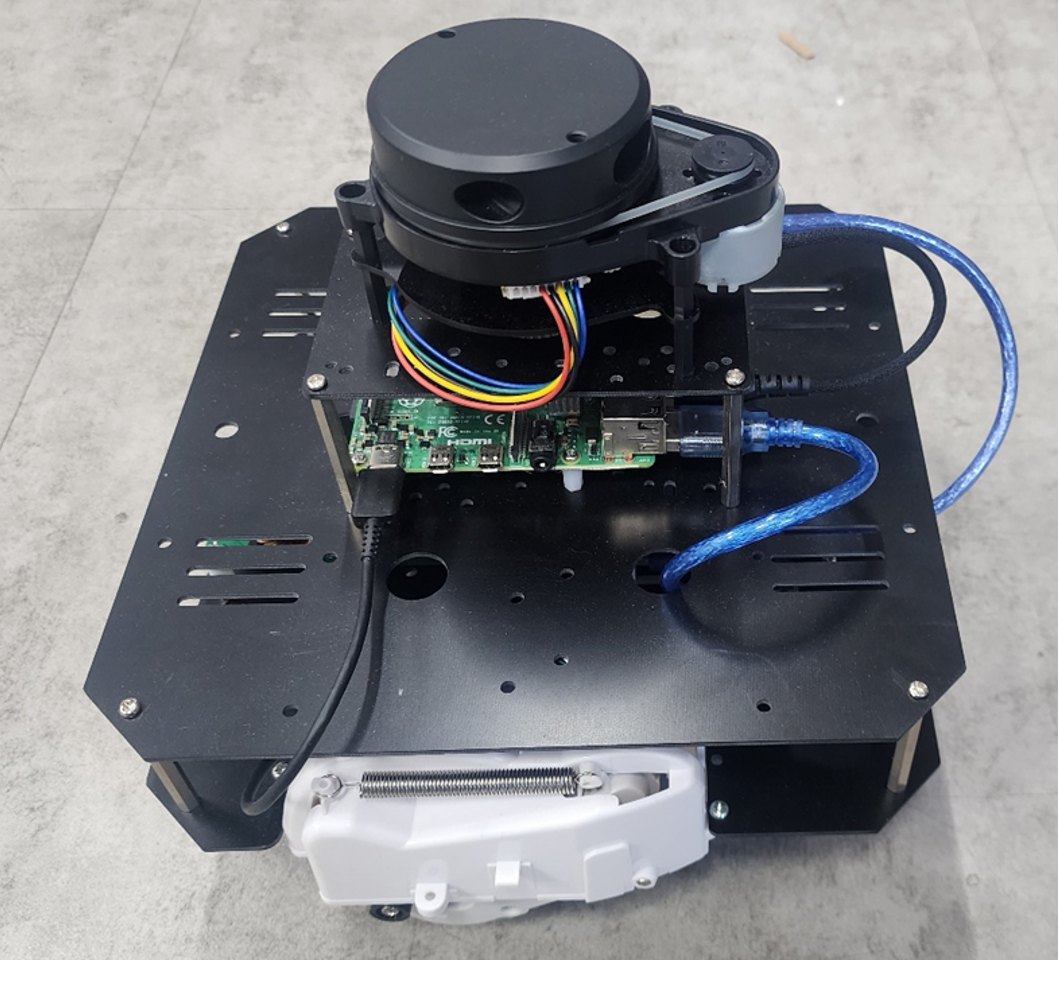
| 무게 | 1.0kg (원형) · 0.9kg (사각형) |
|---|---|
| 크기 | 280mm (원형) · 220mm (사각형) |
| 높이 | 200mm (공통) |
| 프레임 | GlassFiber 2mm |
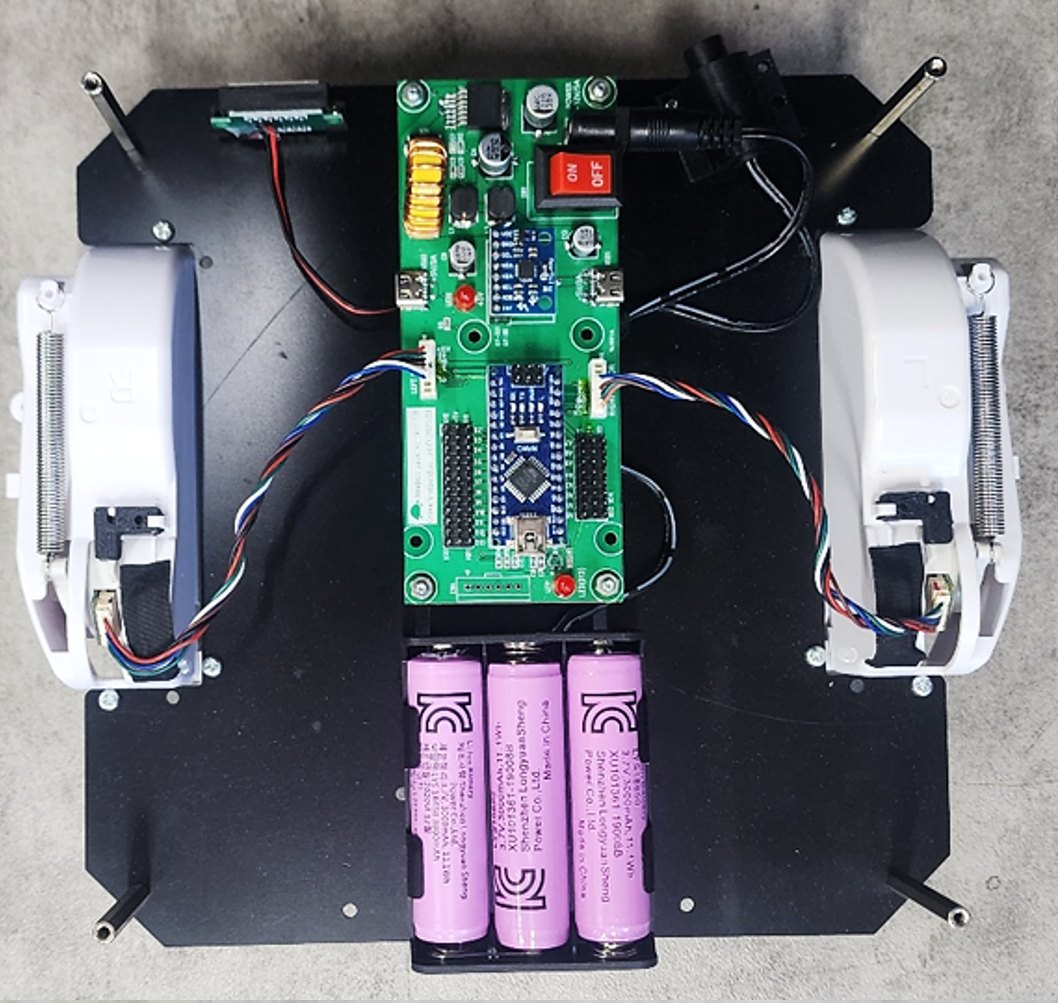
| 구동시간 | 2시간 (3S1P 3000mAh) · 3.5시간 (3S2P 3000mAh) |
| 제어 | Raspberry Pi 4 · Arduino Nano R3 |
| 센서 | YDLIDAR X4 Pro · 오돔휠 (해상도 1200) |
| 소프트웨어 | ROS 2 |
EDUCATION
3일이면 SLAM 과
Navigation 까지 갑니다
학교 일정에 맞춰 강사가 장비를 싣고 찾아갑니다. 시수와 학생 수준에 맞춰 내용을 덜고 더합니다. 맞춤형 교육 자세히 보기 →


학교로 찾아가는 교육, 먼저 상담부터
일정·시수 협의 · 장비 대여 포함 · 견적서 발송