
로봇부터 AI까지
학교 맞춤형 교육
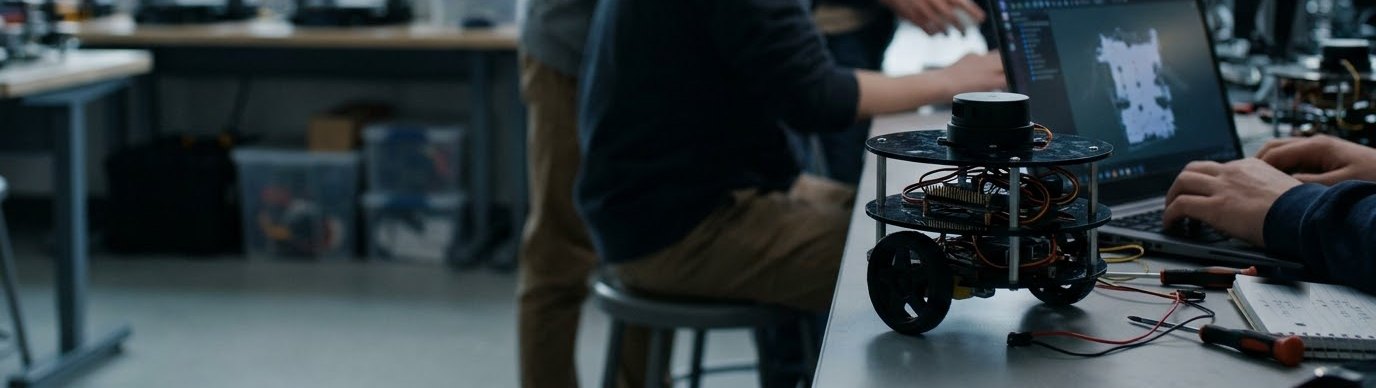
상시 개설 과정이 없습니다. 학교 일정과 학생 수준을 먼저 듣고 커리큘럼을 짠 뒤, 장비를 싣고 강사가 찾아갑니다. 시수와 인원에 맞춰 내용을 덜고 더합니다.
VIDEO
현장에서 하는 수업

AI 로 제작한 홍보 영상입니다.
CURRICULUM
ROS2 자라봇 자율주행 교육 커리큘럼
3일 · 24차시로 짠 예시입니다. 학교 시수와 학생 수준에 맞춰 덜고 더합니다.
ROS2 ARCHITECTURE · ENVIRONMENT · CLI TOOLS
- 01 ROS2 개요 · 아키텍처 ROS2 개념 체계, DDS, 노드·토픽·서비스·액션
- 02 개발 환경 구성 및 빌드 시스템 Ubuntu 22.04 + ROS2 Humble 설치, colcon 빌드 시스템, workspace 구조, 환경 변수 설정
- 03 Linux 시스템 기초 파일, 권한, 프로세스, 네트워크, 셸 스크립트 기초
- 04 CLI Tools — Node · Topic ros2 node / topic 명령어 체계, 토픽 모니터링 및 퍼블리시, 메시지 타입 조회
- 05 CLI Tools — Service · Action 서비스 호출, 액션 목표 전송, 파라미터, 런타임 제어
- 06 CLI Tools — 그래픽 디버깅 툴 rqt 플러그인 체계, rqt_graph 노드 토폴로지 분석, rqt_console 로그 필터링, ros2 bag 데이터 기록
- 07 Python 기본 문법 1 자료형, 제어문, 함수, 모듈 시스템
- 08 Python 기본 문법 2 클래스, 상속, 메서드, 객체 생성, Node 클래스
CLIENT LIBRARIES · SENSOR INTEGRATION · TF2
- 01 C++ 기본 문법 1 변수, 포인터, 참조, 함수 오버로딩, 템플릿 기초
- 02 C++ 기본 문법 2 클래스, 스마트 포인터, 객체 생명주기 — ROS2 Node 구조와 연결
- 03 Client Library 1 — Node 작성 rclcpp / rclpy 패키지 생성, Node 클래스 설계, launch 파일 작성
- 04 Client Library 2 — Topic 프로그래밍 Publisher / Subscriber 구현(C++ & Python), QoS 정책 설계, 커스텀 메시지 인터페이스
- 05 Client Library 3 — Service · Action 프로그래밍 동기/비동기 서비스 서버·클라이언트, 액션 피드백·결과 처리, 커스텀 인터페이스
- 06 로봇 자세 표현 및 IMU 실습 1 쿼터니언, 오일러각, 선형가속도, 각속도 개념 — MPU6050 DMP로 자세 추정
- 07 로봇 자세 표현 및 IMU 실습 2 IMU 데이터 ROS2 노드로 발행, 쿼터니언 기반 TF 브로드캐스트, RViz2 시각화
- 08 tf2 좌표 변환 프레임워크 TF 트리 설계, StaticTransformBroadcaster / TransformBroadcaster, RViz2 시각화
AUTONOMOUS NAVIGATION · PHYSICAL AI
- 01 Cartographer SLAM 구현 /scan + /odom 토픽으로 2D 점유 격자 지도 생성, Cartographer 파라미터 튜닝
- 02 지도 저장 및 Localization map_saver로 지도 저장, nav2_map_server로 불러오기, AMCL 파티클 필터 위치 추정
- 03 Nav2 아키텍처 이해 BT Navigator, Planner Server, Controller Server, Behavior Server 구조, costmap 설계
- 04 Nav2 자율주행 실습 장애물 회피 + 목표 지점 자율주행, RViz2 Waypoint 설정, NavigateToPose 액션 제어
- 05 Physical AI 개요 및 OpenCV 차선 인식 Physical AI 개념(인지 + 물리적 행동), HSV 색공간, 필터링, 하프 변환 차선 검출, /cmd_vel 제어 연동
- 06 YOLO 객체 인식 기반 Follow Me YOLOv8 모델 추론, 바운딩 박스 중심 추적, PID 기반 /cmd_vel 속도 제어
- 07 LLM × 로봇 통합 개념 음성/텍스트 명령 → LLM 파싱 → ROS2 토픽 발행 아키텍처, LLM API 연동 개념
- 08 과정 정리 파이프라인 통합 데모, 질의응답, 심화 학습 로드맵
IN THE FIELD
교육 현장
대학 · 고등학교 · 기관을 찾아가 진행한 수업과 대회 현장입니다. 사진을 누르면 크게 보입니다.


출강 문의
학교명과 대략의 시수만 알려주시면 됩니다. 담당자가 확인한 뒤 영업일 기준 2일 안에 연락드려 커리큘럼과 견적을 함께 잡습니다.
043-838-0278
[email protected]